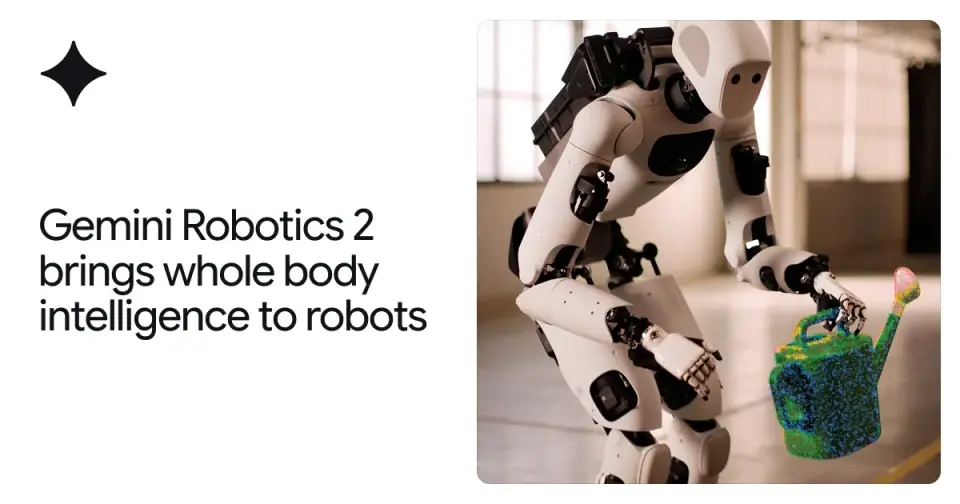
从脚尖到指尖——我们正在教机器人掌握智能的全身控制、精细灵巧的操作和团队协作,以完成各类复杂任务
几十年来,我们一直梦想着机器人能够无缝地走进我们的世界,助我们一臂之力。如今,这一愿景又向前迈出了重要的一步。
大多数机器人是预先编程或由人远程操控的,只能执行狭窄、重复的任务序列。它们缺乏真正自主学习、适应不可预测环境的能力。此外,把学到的技能从一种机器人本体迁移到另一种,依然极其困难。要大规模攻克最难的问题,各种形态和尺寸的机器人都需要 AI 模型,让它们能够思考、行动并智能地交互,从而安全地完成任务。
我们曾通过 Gemini Robotics 展示了 Gemini 的多模态理解如何驱动现实世界中的行动。今天,我们推出 Gemini Robotics 2——它是驱动下一代真正具备适应能力的机器人的智能层。随着它迈出字面意义上的第一步,这一重大进展解锁了智能的全身控制、先进的灵巧操作和多机器人协作。
Gemini Robotics 2 让机器人能够对每一个动作进行推理,从而胜任范围广泛的任务。例如,它可以让人形机器人行走、蹲下、伸展并操作物体,来整理一间杂乱的房间。它甚至可以与其他机器人组队,更快地完成工作。而且这种深度智能还可以在设备端本地运行,并只需几个小时就能无缝适配全新的机器人本体。
我们通过三个能力出众的模型来实现这一切:
- Gemini Robotics 2:我们最先进的视觉-语言-动作(VLA)模型,可将视觉和语言输入转换为电机控制,使机器人能够采取行动。该模型能够控制从脚尖到指尖的完整人形机器人,以及其他双臂机器人。它还在灵巧手和夹爪上都带来了全新水平的灵巧操作能力。
- Gemini Robotics ER 2:我们能力最强的具身推理(ER)模型。它是一个视觉语言模型(VLM),充当我们的智能体,使机器人能够与人交流、理解物理世界,并规划持续数分钟的多步骤任务。我们还引入了让机器人作为团队协同工作的能力。
- Gemini Robotics On-Device 2:我们最高效的视觉-语言-动作(VLA)模型,经过优化,可在机器人设备上本地运行。该模型现在只需几个小时的数据,就能快速适配全新的机器人本体。
我们的推理模型 Gemini Robotics ER 2 现已在 Google AI Studio 上线,并在 Gemini Enterprise Agent Platform 上开放私有预览。我们的 VLA 模型和 On-Device 模型面向早期访问合作伙伴开放。想了解如何将这些模型用到你的硬件上,请阅读我们的开发者博客。
运动中的人形机器人:应对全身任务
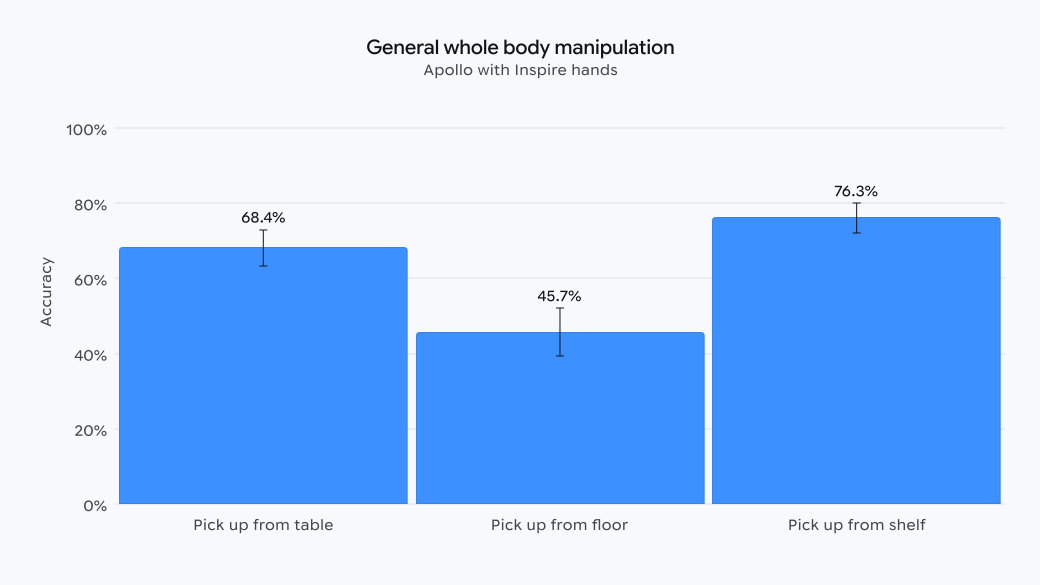
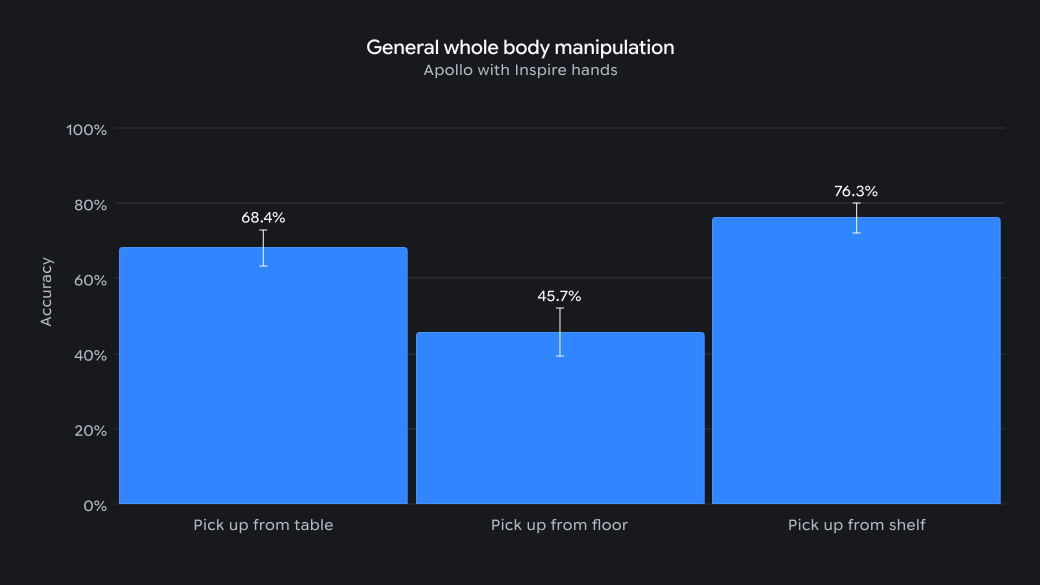
这个世界是为人类的动作而建造的;它要求我们在狭窄、杂乱的空间里伸手、弯腰并保持平衡。我们之前的模型控制的是人形机器人的上半身,以完成桌面任务,而 Gemini Robotics 2 将物理 AI 拓展到了全身运动。
我们的模型首次能够控制整个人形机器人,把意图转化为智能的全身控制。例如,在控制 Apptronik 的 Apollo 2 人形机器人时,我们可以让它“把浇水壶放进下层搁架上的绿色箱子里。”Apollo 处理这条指令,走到桌边拿起浇水壶,再走几步来到搁架前,把它准确放在目的地。虽然我们的机器人在移动速度上还有待提升,但这是朝着完成需要全身协调的更复杂现实任务所需技能迈出的重要一步。
▶ Gemini Robotics 2: Intelligent Whole-Body Control
为灵巧手和夹爪带来先进的灵巧操作能力
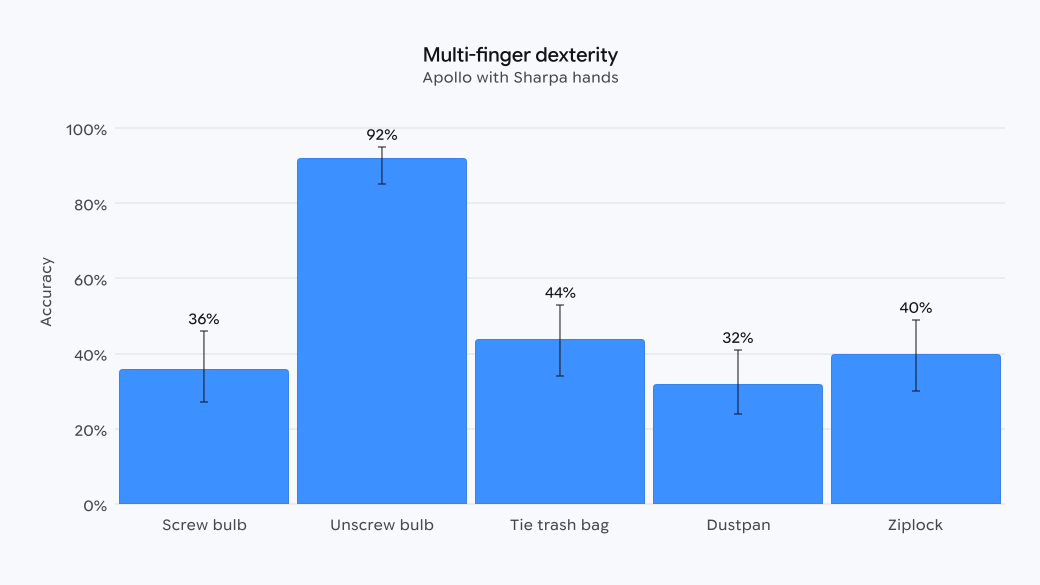
要在我们的家庭和工作场所真正派上用场,机器人需要精细的操作功夫。Gemini Robotics 2 在不同的末端执行器上解锁了全新水平的物理灵巧性,无论机器人使用的是灵巧手还是夹爪,都使机器人比以往任何时候都更有用。
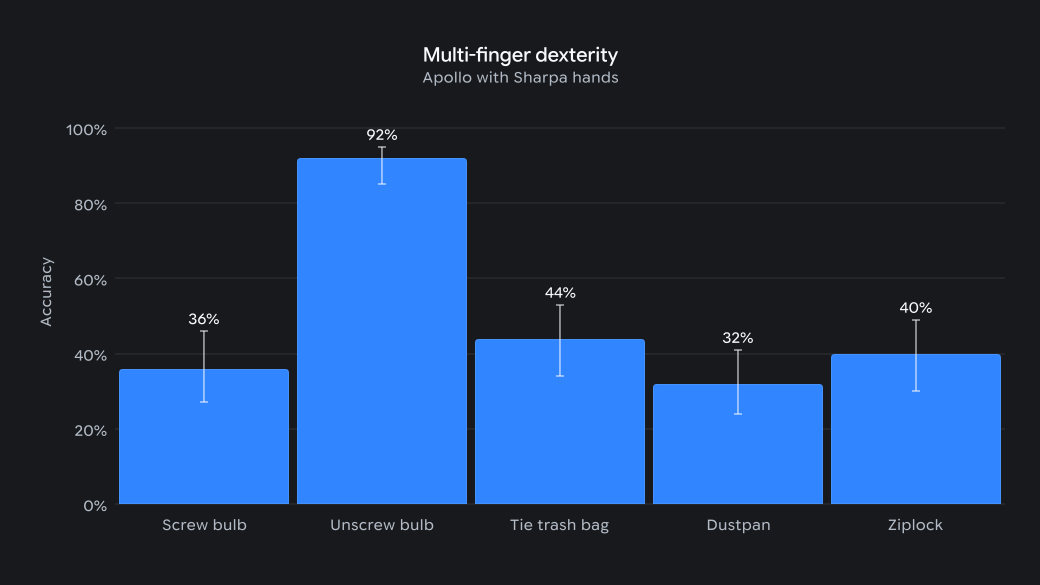
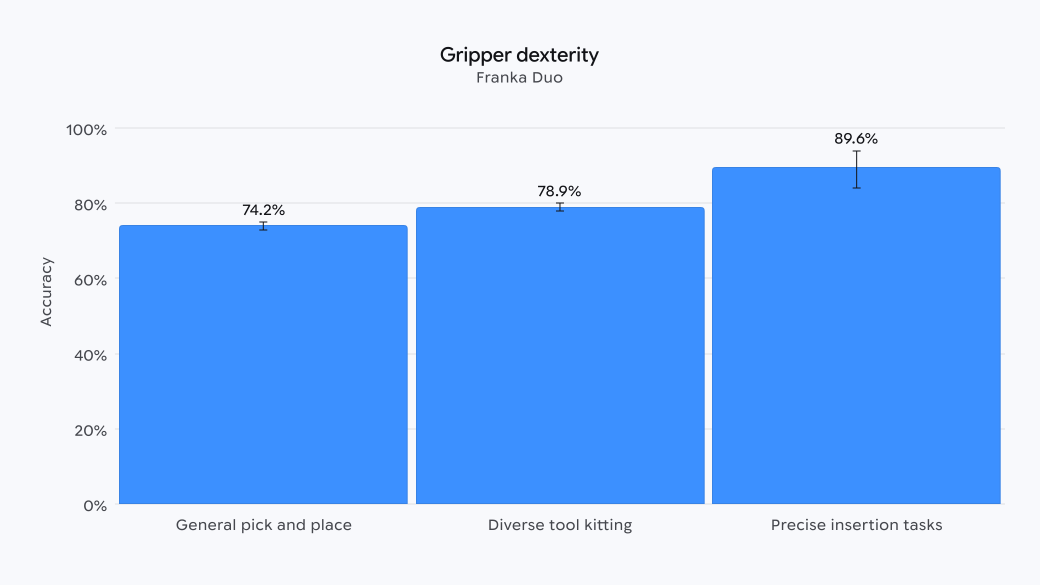
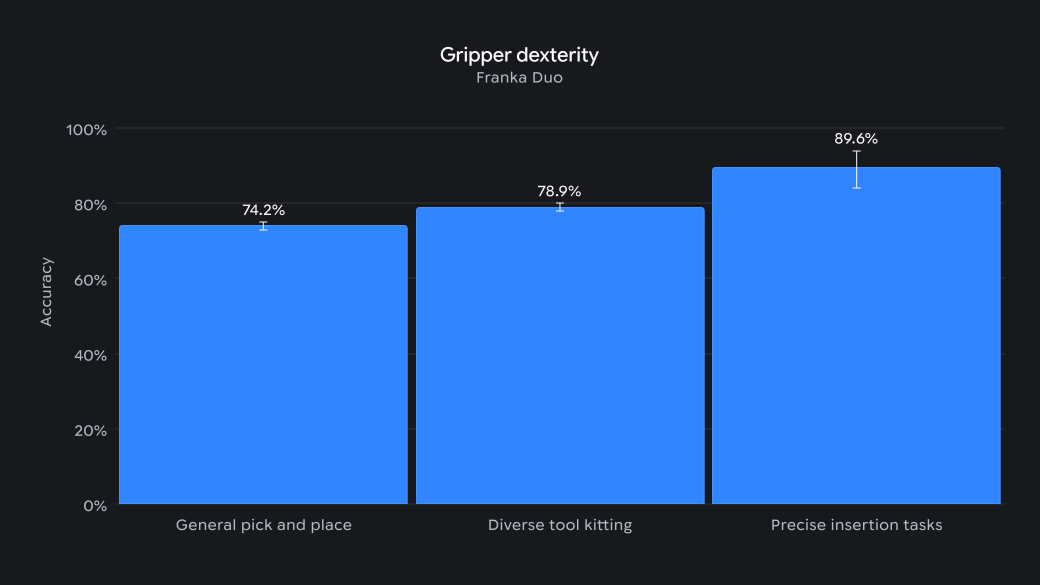
该模型现在可以控制 Apollo 2 机器人上拥有五根手指、22 个自由度的 SharpaWave 灵巧手,完成系结绳结、封好自封袋等精细动作。它也可以操作 Franka Duo 平台上的标准二指平行夹爪,执行复杂的灵巧任务(例如紧密装箱)。我们将继续提升精度和速度,以达到人类水平的灵巧度。
▶ Gemini Robotics 2: Advanced Dexterity
借助智能体式推理与多机器人协作,解锁高级任务
现实世界中的大多数任务都需要在较长时间内完成多个步骤。为了应对这种复杂性,我们的具身推理(ER)模型 Gemini Robotics ER 2 充当机器人的高层“大脑”,处理用户指令并与人沟通。它观察房间,推理完成任务所需的步骤,与 VLA 协调以执行动作,并跟踪进度直到任务完成。这样的架构使机器人能够执行复杂的多步骤任务,在某一步失败时自我纠正,并泛化到新的情境和目标。
在这次更新中,我们让机器人能够更可靠地执行更长的任务序列,这些任务持续数分钟,涉及数百次决策。Gemini Robotics ER 2 现在能够理解任务何时开始、何时结束,并能精确定位关键事件发生的时刻,这标志着对进度的理解实现了跨越式进步。
此外,我们还引入了多机器人协作。这使不同类型的机器人能够相互通信、协同工作,解决单个机器人无法独立完成的复杂工作流。
▶ Gemini Robotics 2: Multi-Robot Collaboration
让快速的设备端模型适配任何机器人
许多机器人应用需要在没有网络延迟或互联网连接的条件下运行。Gemini Robotics On-Device 2 正是为应对这些限制而构建的——它是我们最高效的视觉-语言-动作(VLA)模型,经过优化,可在机器人设备上本地运行。
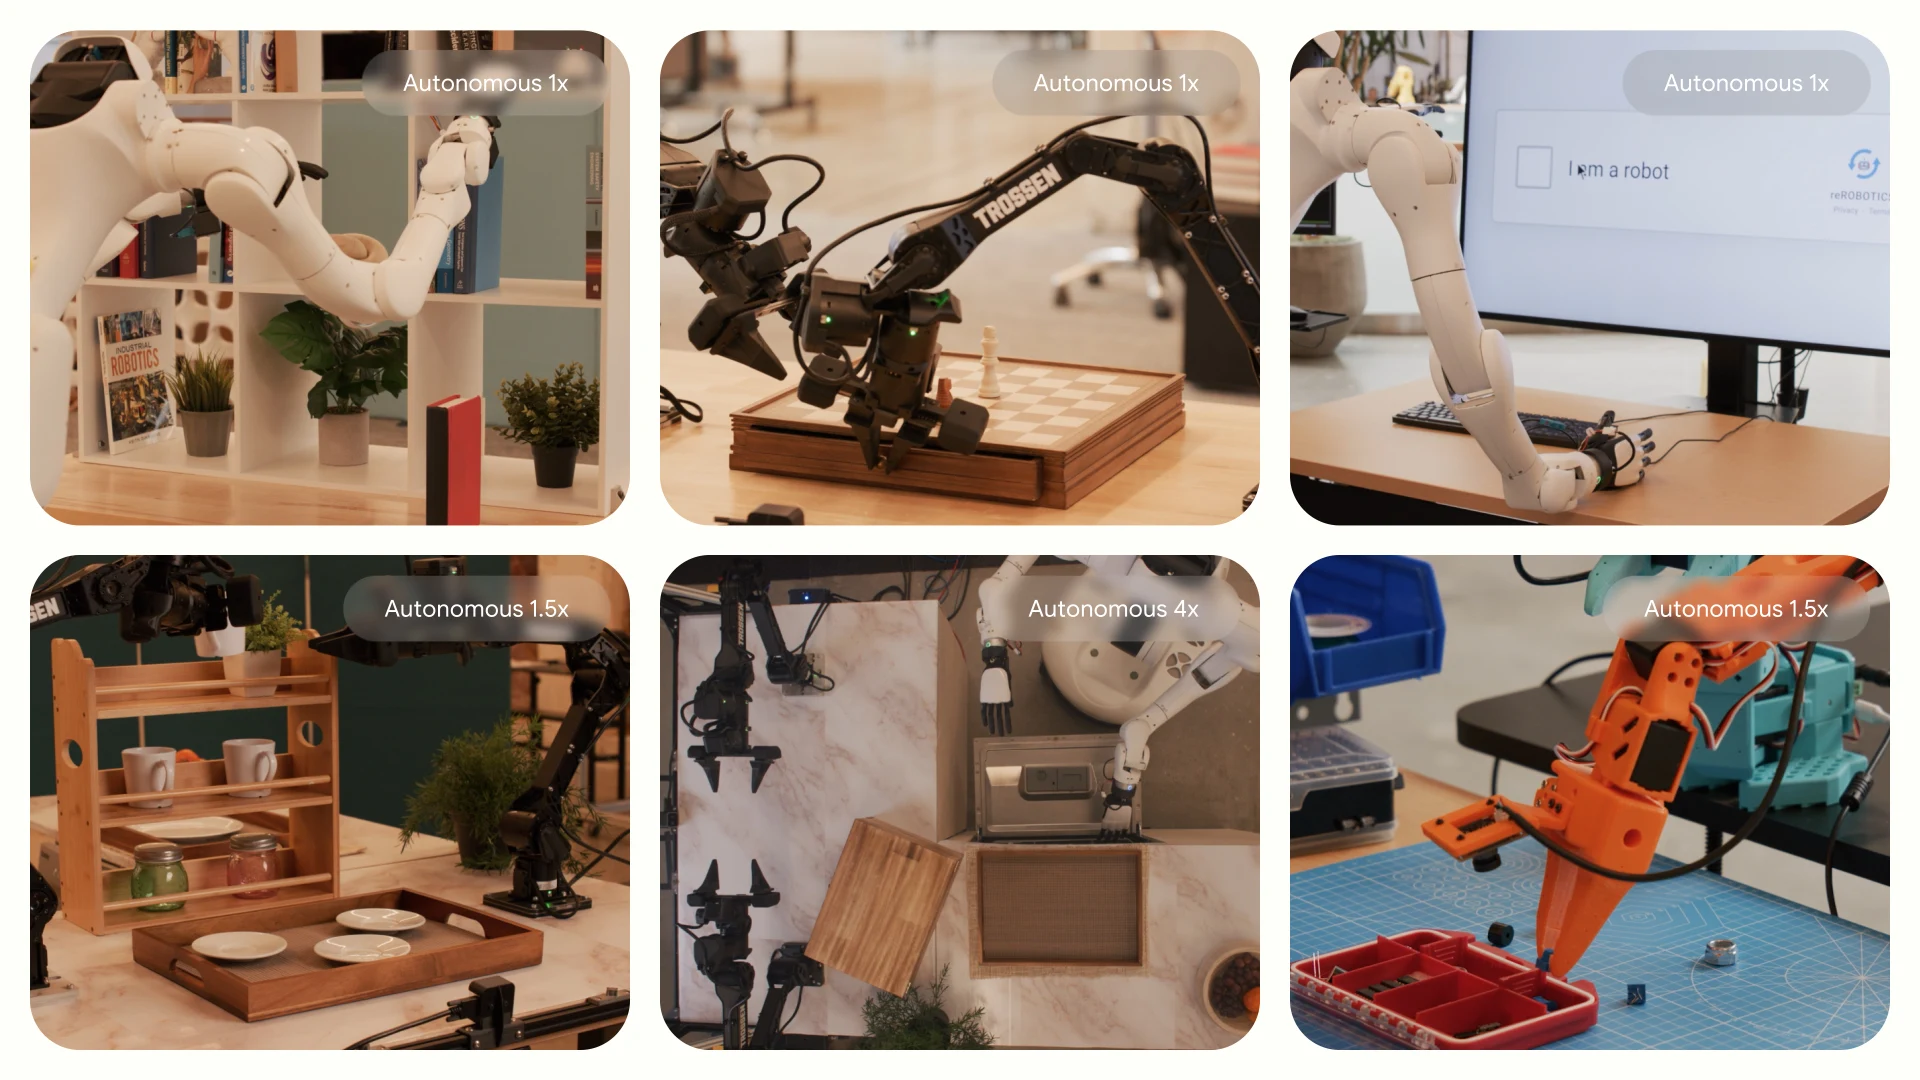
该模型原生支持多种机器人本体,并继承了我们在 Gemini Robotics 1.5 中的先进“动作迁移”技术。我们现在只需几个小时的适配时间,通常不到 200 个示例,就能适配新的双臂机器人本体。即使新本体在形状、传感器和自由度上差异极大,这一点依然成立,如下方由 Dexmate、SO101 和 Trossen 平台执行的各类任务所示。
坚持安全、负责任的机器人研究
安全是我们机器人研究的基石。随着机器人获得更多的物理能力,我们致力于确保端到端的安全与对齐。每次发布,我们都采取多层次的方法,把传统的物理安全措施与稳健的 AI 安全框架结合起来。
Gemini Robotics 2 在机器人安全方面取得了专门的进展,使机器人能够应对真实世界的不确定性,并与人类协同工作。
我们推出了 ASIMOV-Agentic,这是一个面向智能体安全编排与不确定性消解的新基准测试。例如,它衡量具身推理智能体拒绝 VLA 发出的不安全工具调用的能力,也衡量智能体判断任务是否可行、并在不确定时主动请求人工介入的能力。
此外,凭借增强的具身推理能力,Gemini Robotics ER 2 在安全约束遵循和人体接近度基准测试中,是我们迄今最安全的机器人模型。它能更好地检测附近是否有人,触发安全工具调用,并在有人过于靠近时让机器人安全停机。这是协作安全标准中的一项关键要求。更多细节请阅读我们的 Gemini Robotics 2: Safety Technical Report。
迈向通用物理 AI
Gemini Robotics 2 是在物理世界中实现 AGI 这条道路上的一个重要里程碑。要释放机器人技术的真正潜力,就必须超越单任务自动化,迈向通用智能。通过构建这一核心智能,我们的目标是让物理世界中的 AI 能够与人类并肩工作,共同解决复杂的挑战。
探索 Gemini Robotics 2
致谢
这项工作由 Gemini Robotics 团队完成,成员包括:Abhijit Ogale, Abhishek Jindal, Adil Dostmohamed, Adrian Collister, Alan Thompson, Alessio Quaglino, Alex Bewley, Alex Hofer, Alex Taeho Kim, Alex X. Lee, Alex Zihao Zhu, Allen Chai, Amaris Paryag, Amit Hampaul, Amy Nommeots-Nomm, Amy Shen, Andre Araujo, Andrew Gallagher, Anirudha Majumdar, Anna Volosina, Annie S. Chen, Annie Xie, Anthony Brohan, Antoine Laurens, Arunkumar Byravan, Asaf Revach, Assaf Hurwitz Michaely, Baruch Tabanpour, Ben Moran, Benoit Landry, Bingyi Cao, Bogdan Mazoure, Brandon Hernaez, Brijen Thananjeyan, Bryan Anenberg, Caden Lu, Carl Doersch, Carolina Parada, Caroline Pantofaru, Charles Shu, Chengda Wu, Christine Chan, Christy Koh, Chuyuan Fu, Claire Cui, Clare Lee, Claudio Fantacci, Connor Schenck, David Rendleman, Deepali Jain, Demetra Brady, Dennis Li, Dhruv Shah, Dimple Vijaykumar, Dirk Ehrlich, Divya Garikapati, Dmitry Kalashnikov, Dre Mahaarachchi, Dushyant Rao, Erik Frey, Fangchen Liu, Federico Casarini, Francesco Nori, Francesco Romano, Frankie Garcia, Gabor Simko, Gautam Salhotra, Giulia Vezzani, Grace Popple, Grace Vesom, Graziano Misuraca, Guangyao Zhou, Hagen Soltau, Hanzi Mao, Hao-Tien Lewis Chiang, Harris Chan, Hila Noga, Howard Zhou, Ian Storz, Idan Lev-Yehudi, Ignacio Rocco, Inessa Konstanz, Isaac Reid, Ishita Prasad, Ivan Kapelyukh, J. Chase Kew, Jacky Liang, Jake Varley, James Susilo, Jasmine Hsu, Jerad Kirkland, Jeremy Plassmann, Jessica Lo, Jie Tan, Jimmy Yan, Jingwei Zhang, Jinyu Xie, Jose Enrique Chen, Joshua Ainslie, Joss Moore, Juanita Bawagan, Junkyung Kim, Justin Lidard, Kanishka Rao, Kathryn Quinn Shea, Kaustubh Sridhar, Keerthana Gopalakrishnan, Ken Caluwaerts, Kenneth Oslund, Khimya Khetarpal, Konstantinos Bousmalis, Krista Reymann, Krzysztof Choromanski, Ksenia Konyushkova, Kun Zhang, Kunal Aneja, Laura Graesser, Leen Verburgh, Leonard Hasenclever, Li-Heng Lin, London Chappellet-Volpini, Lucie Kerley, Maria Attarian, Maria Bauza Villalonga, Marissa Giustina, Max McCabe, Meet Kirankumar Dave, Mehdi S. M. Sajjadi, Metin Tokosz-Exley, Michael Neunert, Michael Noseworthy, Michiel Blokzijl, Miguel Rivas, Mithun George Jacob, Mitsuhiko Nakamoto, Mo Dawoud, Mohan Kumar Srirama, Mohit Sharma, Mohit Shridhar, Muinat Abdul, Murilo F. Martins, Nadav Olmert, Nathan Batchelor, Nicolas Heess, Niko Milonopoulos, Norman Di Palo, Oliver Groth, Ouais Alsharif, Padmini Copparapu, Parth Parekh, Paul Ruiz, Paul Wohlhart, Peide Huang, Peng Xu, Pengfei Xing, Peter Pastor, Petko Yotov, Phil Duffy, Philemon Brakel, Rachel Sterneck, Rajkumar Vasudeva Raju, Ravin Kumar, Razvan Surdulescu, René Wagner, Reza Sanatinia, Robert Baruch, Robert McDonald, Robert Moreno, Rohan Thakker, Roland Hafner, Ryan Doss, Sajjad Zafar, Sally Jesmonth, Sam Haves, Saminda Abeyruwan, Sandy Han Huang, Scott Crowell, Seliem El-Sayed, Sergey Yaroshenko, Sergio Martinez Abad, Serkan Cabi, Sharath Maddineni, Shuang Li, Sichun Xu, Silvia Cruciani, Skanda Koppula, Skye Yang, Soo Sung, Stefan Welker, Stefani Karp, Stefano Saliceti, Steven Hansen, Stuart Bowers, Sumeet Singh, Svetlana Grant, Takahiro Miki, Takuma Yoneda, Thomas Buschmann, Thomas Lampe, Thomas Power, Thor Schaeff, Tim Hertweck, Tingnan Zhang, Todd McInally, Todor Davchev, Tong Zhao, Travers Rhodes, Tsang-Wei Edward Lee, Vika Koriakin, Vikas Sindhwani, Wenhao Yu, Wentao Yuan, Xiaolin Fang, Yahav Nussbaum, Ying Sheng, Ying Xu, Yuheng Kuang, Yuxiang Yang, Yuxiang Zhou
感谢以下人员对这项工作的领导与支持:Jean-Baptiste Alayrac、Zoubin Ghahramani、Koray Kavukcuoglu 和 Demis Hassabis。我们也感谢 Google 和 Google DeepMind 内部为此做出贡献的众多团队,包括法务、市场、传播、Responsibility and Safety Council、Responsible Development and Innovation、政策、战略与运营,以及商务与企业发展团队。感谢上文未一一列出的 Robotics 团队的所有成员,感谢你们持续的支持与指导。最后,感谢我们的合作伙伴 Apptronik、Boston Dynamics 和 Agile Robots 团队的支持。